수동조작
Manual Mode 기본
이 강의가 끝나면
실습으로 확인하는 것
도킹·도어오픈 → FOUP 앞 회전 → Extend → Retract, 그리고 일부러 편 채 회전. 마지막으로 훈련 탭의 드릴 3개를 모두 통과합니다.
Manual Mode — 왜 자동보다 먼저 배우나
동작 하나 = 버튼 하나
자동 운전은 사람이 "웨이퍼를 옮겨라" 한 번만 누르면 장비가 알아서 수십 단계를 진행합니다. 수동은 반대입니다. 각 축을 사람이 하나씩 명령합니다. 느리지만, 매 단계에서 장비가 무엇을 확인하는지가 그대로 드러납니다.
자동은 수동의 묶음일 뿐이다
12강에서 배울 자동 시퀀스도(15강에서 전 구간으로 돌립니다) 결국 이 버튼들을 정해진 순서로 누르는 것에 지나지 않습니다. 12강의 로봇 프로그램도 마찬가지로 ROTATE · EXTEND · PICK 같은 명령을 나열한 것입니다. 지금 손으로 익히는 순서가 그때 그대로 코드가 됩니다.
현장에서 수동을 쓰는 순간
자동 운전이 멈췄을 때입니다. 알람이 뜨고 라인이 서면, 엔지니어는 수동으로 들어가 어느 동작에서 걸리는지를 하나씩 눌러 확인합니다. 그때 각 동작의 조건을 모르면 아무것도 못 합니다.
버튼 지도 — 무엇이 어느 축인가
| 버튼 | 축 | 하는 일 | 키 |
|---|---|---|---|
| Initialize | — | 서보 전원·엔코더를 잡는다 | i |
| Home | 전체 | 기준 위치로 복귀 · 좌표 0점 확정 | h |
| ◀ / ▶ Rotate | θ | 스테이션 선택 (회전) | ←→ |
| Extend / Retract | R | 팔 펴기 / 접기 | er |
| ▲ Up / ▼ Down | Z | 높이(슬롯) 조정 — Up이 1번 쪽 | ↑↓ |
| Pick / Place | — | 웨이퍼 집기 / 놓기 (Extend 상태에서만) | po |
Load Port 탭은 따로 있다
Docking · Door Open · Mapping 세 버튼은 수동조작 탭이 아니라 Load Port 탭에 있습니다. "Extend가 계속 거부된다"의 절반은 탭을 잘못 찾아서 문을 안 연 경우입니다.
상태바를 같이 보라
화면 맨 아래에 STATION · R · θ · Z · HAND · ALARM 이 항상 떠 있습니다. 버튼을 누를 때마다 어느 숫자가 바뀌는지 보세요. 숫자가 안 바뀌면 명령이 거부된 것입니다 — 그때는 알람 로그를 봅니다.
Initialize 와 Home 은 다르다
| 건너뛴 것 | 나오는 알람 | 뜻 |
|---|---|---|
| Initialize 안 함 | ALM-101 | 초기화가 완료되지 않았습니다 |
| Home 안 함 | ALM-102 | Home 미완료 상태에서는 축을 움직일 수 없습니다 |
| 축이 아직 이동 중 | ALM-103 | 정지한 뒤에 다음 명령을 주세요 |
Docking — 정렬이 다음 전부를 좌우한다
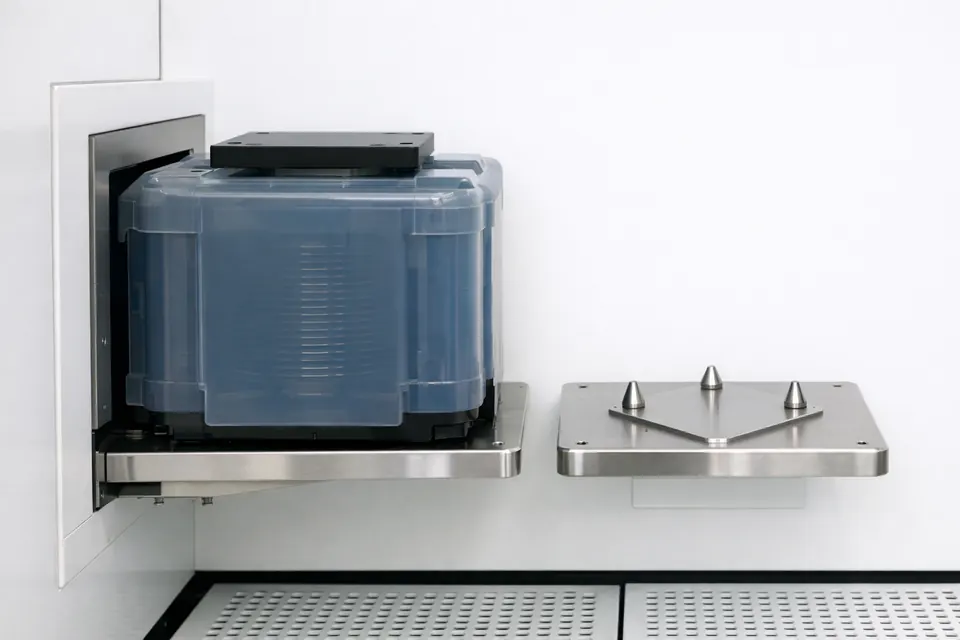
왜 FOUP 은 밀폐 용기인가
FOUP 은 문을 닫으면 밀폐되고, 질소 퍼지형은 안을 질소로 채워 둡니다. 공장 안을 이동하는 동안 웨이퍼를 외부 공기·습기·먼지로부터 지키기 위해서입니다. 그래서 문을 여는 순간이 오염에 가장 취약한 순간이고, Load Port 는 그 순간을 최소화하도록 설계되어 있습니다.
시뮬에서는
Load Port 탭의 Docking 버튼 하나로 표현됩니다. 누르면 버튼이 켜지고, 도면의 FOUP 이 Load Port 에 붙습니다. 도킹하지 않은 채 Door 를 열려고 하면 ALM-305 로 거부됩니다 — 직접 눌러 확인해 보세요.
Door Open — 두 문이 같이 열리는 이유
문은 두 장이다
FOUP 자체의 문과, 장비(EFEM) 쪽의 문. Load Port 는 이 두 장을 맞물려 동시에 열고 아래로 내립니다. 따로 열면 그 사이에 바깥 공기가 들어가기 때문입니다.
문 바깥면이 안으로 들어오지 않는다
두 문이 맞붙은 채로 함께 내려가므로, 공장 공기에 노출돼 있던 문 바깥면은 클린룸 내부로 들어오지 않습니다. 이 구조 덕분에 FOUP 을 열어도 웨이퍼가 있는 공간의 청정도가 유지됩니다.
반대 방향도 막힌다
로봇 팔이 FOUP 안에 들어가 있는 동안에는 문을 닫을 수 없습니다. 문이 팔을 자르기 때문입니다. FOUP 을 내리는 Undock 도 문을 함께 닫으므로 같은 이유로 막힙니다 — 둘 다 ALM-306. 인터록은 양방향으로 걸린다는 것을 여기서 확인하세요.
접고 → 돌고 → 편다
이 순서가 기본 리듬이다
어느 스테이션으로 가든 접고 → 돌고 → 편다. 일을 마치면 반드시 다시 접습니다. 이 네 박자를 흐트러뜨리면 반드시 인터록에 걸립니다.
왜 Z는 이 리듬에 없나
Z는 돌기 전이든 돈 뒤든 접힌 상태에서만 움직이면 됩니다. 다만 편 채로는 Z도 못 움직입니다(ALM-202). 실무에서는 회전과 함께 Z를 미리 맞춰 두고 목표 앞에서 바로 Extend 하는 쪽이 조작 수가 적습니다.
편 채 회전 — 충돌 인터록
고장이 아니다
실제 장비와 똑같은 보호입니다. 알람이 떠도 로봇은 멀쩡하고, Retract 후 회전하면 곧바로 정상 동작합니다. 알람은 "장비가 망가졌다"가 아니라 "지금 조건이 안 맞는다"는 뜻입니다.
알람 코드는 현상이지 원인이 아니다
ALM-201 은 "편 채 돌려 했다"는 현상만 말합니다. 왜 편 채로 뒀는지 — Retract 를 잊었는지, Pick 이 실패해 되돌아오지 못했는지 — 는 사람이 판단합니다. 14강 진단 훈련의 출발점이 이 구분입니다.
4강에서 만날 수 있는 거부 — 전부
| 코드 | 언제 나오나 | 어떻게 푸나 |
|---|---|---|
| ALM-101 | Initialize 전에 무언가를 눌렀다 | Initialize 먼저 |
| ALM-102 | Home 전에 회전·Z·Extend 를 눌렀다 | Home 먼저 |
| ALM-103 | 축이 아직 움직이는 중에 다음 명령을 줬다 | 멈출 때까지 기다린다 |
| ALM-201 | 팔을 편 채 회전했다 — 충돌 | Retract 후 회전 |
| ALM-202 | 팔을 편 채 Z를 움직였다 | Retract 후 Z 이동 |
| ALM-301 | 문이 닫힌 채 FOUP 으로 Extend 했다 — 도어 | Load Port 탭에서 Door Open |
| ALM-401 | Z가 1번 위 또는 5번 아래로 나가려 했다 — 리밋 | 범위 안으로 |
| ALM-405 | θ가 목표에서 3° 넘게 어긋난 채 Extend 했다 — 위치 · 엔코더 이상(14강 고장 주입)일 때 | 원인(엔코더)부터 확인 |
| ALM-203 | 팔을 뻗지 않고 Pick · Place 를 눌렀다 | Extend 먼저 |
| ALM-502 | 웨이퍼 없는 칸에서 Pick 했다 | Mapping 보고 Z 맞추기 |
Up / Down — 겨냥은 높이로
그래서 Mapping 이 있다
Load Port 탭의 Mapping 은 FOUP 을 한 번 훑어 어느 칸에 웨이퍼가 있는지 목록을 만듭니다. Pick 전에 이 목록을 보고 Z를 정하면 빈 칸을 집으러 갈 일이 없습니다. 7강에서 이 판독을 본격적으로 연습합니다.
매핑을 믿을 수 없을 때
매핑 센서가 고장나면 목록 자체가 거짓이 됩니다. "신호는 있다는데 실제로는 없는 칸" 이 생기고, 그 칸에서 Pick 하면 ALM-502 로 거부됩니다. 신호와 실물을 대조하는 습관이 그래서 필요합니다.
안전 위치로 복귀 — Retract & Home
일을 마치면 접는다
Pick·Place 뒤에는 반드시 Retract. 편 팔로 이동하면 사고가 나기 전에 인터록이 막지만, 애초에 접는 것이 습관이어야 합니다. 실제 장비에서는 인터록이 막아 주지 않는 조합도 있습니다.
기준으로 돌아오기
다음 작업 전 Home 으로 복귀하면 위치 오차가 쌓이지 않습니다. Home 센서는 "원점 복귀를 했고 팔이 들어와 있을 때" 만 ON 이므로, Home 램프가 켜졌다는 것은 두 가지를 동시에 확인해 준 것입니다.
왜 굳이 Home 까지 가나
축은 명령마다 아주 작은 오차를 남깁니다. 계속 이어서 움직이면 그 오차가 쌓입니다. 주기적으로 기준점에 돌아와 0을 다시 확인하는 것이 누적을 끊는 방법입니다. 실제 장비도 로트가 끝날 때마다 Home 복귀를 넣습니다.
눈이 아니라 숫자로 확인한다
도착의 근거
"팔이 간 것 같다"는 근거가 아닙니다. STATION 표시가 목표로 바뀌었는가, θ 값이 목표 각도인가, R 이 0에서 커졌는가 — 이 숫자들이 근거입니다. 실제 장비에는 창이 없어 눈으로 볼 수도 없습니다.
이상 감지
명령했는데 숫자가 안 변하면 인터록이나 정지 신호를 의심합니다. 숫자가 변했는데 목표와 다르면 좌표·티칭을 의심합니다. 두 경우의 원인이 전혀 다르므로, 어느 쪽인지 먼저 가르는 것이 진단의 시작입니다.
로그를 읽는 순서
1. 가장 최근 줄부터 위로 읽는다. 2. 알람 코드의 앞자리로 계통을 정한다. 3. 그 알람 직전에 무엇을 눌렀는지를 본다. 알람은 결과이고, 원인은 거의 항상 그 바로 앞 줄에 있습니다.
조작 수를 줄이는 법 — 훈련 ③의 근거
비용은 두 가지로만 생긴다
비용 = (스테이션이 다르면 1) + |Z 차이|
스테이션은 세 곳이 원형으로 배치되어 있어 어디로 가든 회전은 1회입니다. 그러니 줄일 수 있는 것은 회전의 횟수와 Z 이동의 총합 두 가지뿐입니다.
그래서 요령은 두 줄
① 같은 스테이션끼리 묶는다 — 오갈 때마다 1회씩 낭비됩니다.
② 묶은 안에서 Z를 한 방향으로 훑는다 — 올라갔다 내려오면 그만큼 두 번 셉니다.
계산 예 — 시작 FOUP · Z 1
목표 네 곳: FOUP Z2 · Load Lock Z5 · FOUP Z3 · Load Lock Z4
| 나온 순서대로 돌면 | 비용 |
|---|---|
| FOUP Z1 → FOUP Z2 | 0+1 = 1 |
| → Load Lock Z5 | 1+3 = 4 |
| → FOUP Z3 | 1+2 = 3 |
| → Load Lock Z4 | 1+1 = 2 |
| 합계 | 10회 |
| 묶고 한 방향으로 훑으면 | 비용 |
|---|---|
| FOUP Z1 → Z2 → Z3 | 1+1 = 2 |
| → Load Lock Z4 | 1+1 = 2 |
| → Load Lock Z5 | 0+1 = 1 |
| 합계 | 5회 — 정확히 절반 |
수동 조작 5대 수칙
이런 실수가 자주 납니다
| 실수 | 결과 | 왜 그런가 | 고치기 |
|---|---|---|---|
| 편 채 Rotate | ALM-201 | 손끝이 회전 반경 밖에 있다 | Retract 후 회전 |
| 편 채 Z 이동 | ALM-202 | 슬롯 벽을 위아래로 긁는다 | Retract 후 Z |
| 문 닫고 Extend | ALM-301 | 닫힌 문에 팔을 밀어넣는 셈 | Load Port 탭 › Door Open |
| 빈 칸 Pick | ALM-502 | 로봇은 정상 · 겨냥이 틀림 | Mapping 보고 Z 맞추기 |
| Initialize·Home 생략 | ALM-101/102 | 좌표가 아직 없다 | Init → Home 먼저 |
| 이동 중 다음 명령 | ALM-103 | 축이 아직 목표에 도착 안 함 | 멈춘 뒤 누르기 |
| 회전 중 Extend | ALM-103 | 축이 아직 돌고 있다 | 회전 완료 후 Extend |
시뮬레이터 화면 지도 — 어디에 무엇이 있나
| 탭 | 여기서 하는 일 |
|---|---|
| 학습 | 이번 강의 미션 5개와 "지금 할 일" 표시 |
| 수동조작 | Initialize·Home·회전·Z·Extend·Retract·Pick·Place |
| Load Port | Docking · Door Open · Mapping — 여기에만 있습니다 |
| 훈련 | 드릴 3개를 고르고 시작. 목표와 완료 조건이 계속 뜹니다 |
| 센서 모니터 | Home · Wafer Presence 등 신호 ON/OFF |
| 알람 로그 | 거부된 동작의 코드와 이유 — 최근 줄부터 위로 읽는다 |
훈련을 시작한 다음 — 이 순서로 하세요
① 훈련 탭에서 드릴의 시작을 누릅니다.
② 패널에 목표와 [수동조작 탭으로 이동 →] [Load Port 탭으로 이동 →] 버튼이 뜹니다.
③ 수동조작 탭에서 Initialize → Home.
④ Load Port 탭에서 Docking → Door Open.
⑤ 다시 수동조작 탭으로 와서 회전·Extend.
화면 맨 아래 상태줄에 목표가 계속 따라다닙니다.
4강에서 직접 해볼 것 — 순서대로
막혔을 때 보는 순서
1. 버튼을 눌렀는데 숫자가 안 변한다 → Initialize·Home 했는지.
2. 회전·Z 가 거부된다 → 팔이 Extend 상태인지 (Retract 먼저).
3. Extend 가 거부된다 → Load Port 탭에서 Docking·Door Open 했는지.
4. 그래도 모르겠다 → 알람 로그를 읽으세요. 코드 앞자리가 계통을 알려 줍니다.
드릴 3개 — 무엇을 보는 훈련인가
| 드릴 | 완료 조건 | 제한 | 무엇을 보는가 |
|---|---|---|---|
| ① 문을 열고 팔을 뻗고 되돌아오기 |
Init·Home → Docking·Door Open → FOUP 앞 회전 → Extend → Retract 를 순서대로 | 알람 0회 | 한 사이클 — 조건을 빠짐없이 갖추고 가는 연습 |
| ② 막히는 동작 2종 | ALM-201 과 ALM-301 을 각각 한 번씩 | 없음 | 거부 조건 — 충돌과 도어, 두 가지 인터록을 직접 걸어 보기 |
| ③ 네 자리를 최소 조작으로 | 목표 4곳 모두 방문 (순서 자유) | 최단 + 준비 2 + 여유 3 | 순서 최적화 — 12번 슬라이드의 계산 |
①에서 자주 실패하는 이유 — 알람 0회
중간에 한 번이라도 알람이 나면 그 자리에서 실패입니다. Docking 을 하기 전에 회전부터 하거나, Door Open 전에 Extend 를 누르면 끝납니다. 급하게 누르지 말고 조건을 먼저 갖추세요. 시간 제한은 없습니다.
③에서 자주 실패하는 이유 — 순서
목표 4곳이 나온 순서대로 돌기 때문입니다. 허용치는 최적 순서 기준이므로, 순서를 안 바꾸면 여유 3회로는 모자랍니다. 화면에 뜬 4개를 종이에 적고 스테이션끼리 묶은 뒤 시작하세요.
4강에서 남길 것
Q1
Extend 가 거부됐습니다. 무엇부터 확인해야 하나요?
→ ① Init·Home(101·102) ② 문이 열려 있는가(ALM-301)
③ 회전이 끝났는가(ALM-103) · θ 정위치인가(405).
Q2
ALM-201 과 ALM-202 는 무엇이 다른가요?
→ 둘 다 "팔을 편 채 움직이려 했다"는 같은 실수. 201은 회전, 202는 Z 이동.
Q3
FOUP Z1 에서 FOUP Z3 · Load Lock Z2 를 들르려면 최소 몇 회?
→ 2 + 1 + 1 = 4회.