로봇및센서실습 · 반도체장비전공 · CHAPTER 7

Load Port
FOUP 장착과 Slot Mapping

웨이퍼를 꺼내기 전에 어느 칸에 무엇이 있는지 알아야 합니다. 그 목록을 만드는 일이 매핑(Mapping)입니다.
이 강의 — Docking → Door Open → Mapping의 순서와 매핑이 틀리는 경우, 그리고 Door 인터록을 다룹니다.
12345 Map
00 · 목표

이 강의가 끝나면

1
세 단계를 순서대로 Docking → Door Open → Mapping. 닫을 때는 거꾸로 — Retract → Door Close → Undock.
2
매핑 결과를 읽는다 어느 칸에 웨이퍼가 있고 어느 칸이 비었는지, 그 목록으로 Pick 순서를 정한다.
3
신호와 실물이 다른 칸을 찾는다 Mapping Error 를 Pick 전에 잡아낸다.
4
문 계통 알람(3xx)을 읽는다 301 · 305 · 306 · 307 이 각각 무엇을 막는지 설명한다.

6강과 이어지는 곳

6강의 Door Sensor 와 광 센서가 여기서 쓰입니다. 문이 열렸다는 신호가 있어야 로봇이 들어가고, 매핑 센서는 빛이 웨이퍼에 가려지는지로 칸마다 유무를 판정합니다.

01 · 실물

Load Port — 장비의 현관
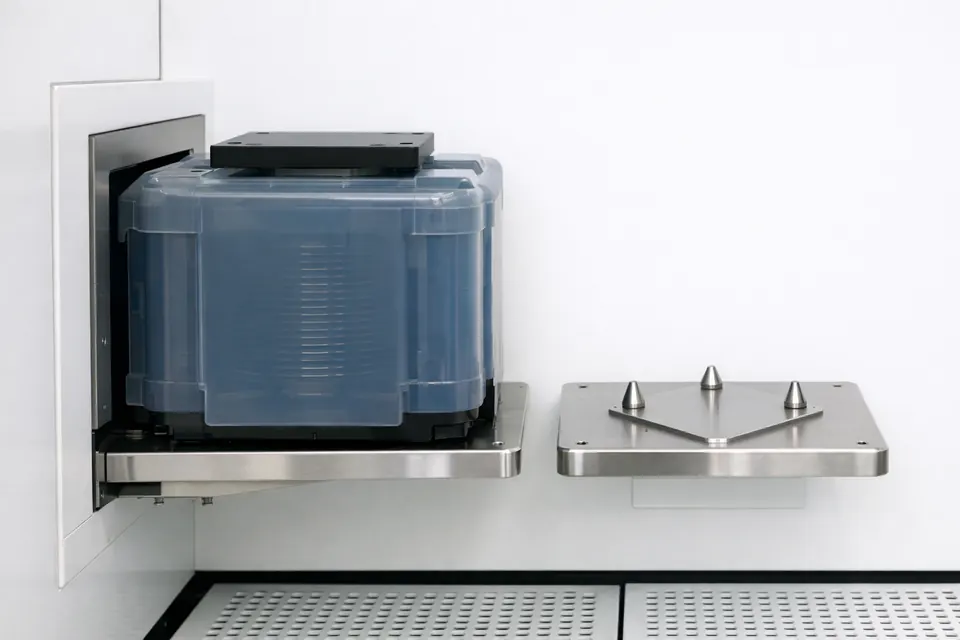
장비 앞면 포트에 붙어 있는 FOUP 과, 옆의 빈 스테이지에 솟은 정렬 핀 세 개
(생성 이미지) 왼쪽 — 장비 포트에 붙은 FOUP · 오른쪽 — 빈 스테이지의 정렬 핀 3개. 실물과 세부가 다를 수 있습니다.
1
스테이지 FOUP 을 올려놓는 판. 핀 세 개가 FOUP 바닥의 홈에 들어가 늘 같은 자리에 앉힙니다.
2
포트 도어 장비 벽의 문. FOUP 문을 붙잡아 함께 열고 닫습니다.
3
매핑 센서 문이 내려가는 길에 붙어 칸마다 웨이퍼를 셉니다.
한 장비에 보통 2~4개 — 한 포트의 FOUP 을 작업하는 동안 다른 포트에 다음 FOUP 을 받아 둡니다.
02 · FOUP

FOUP은 그냥 상자가 아니다
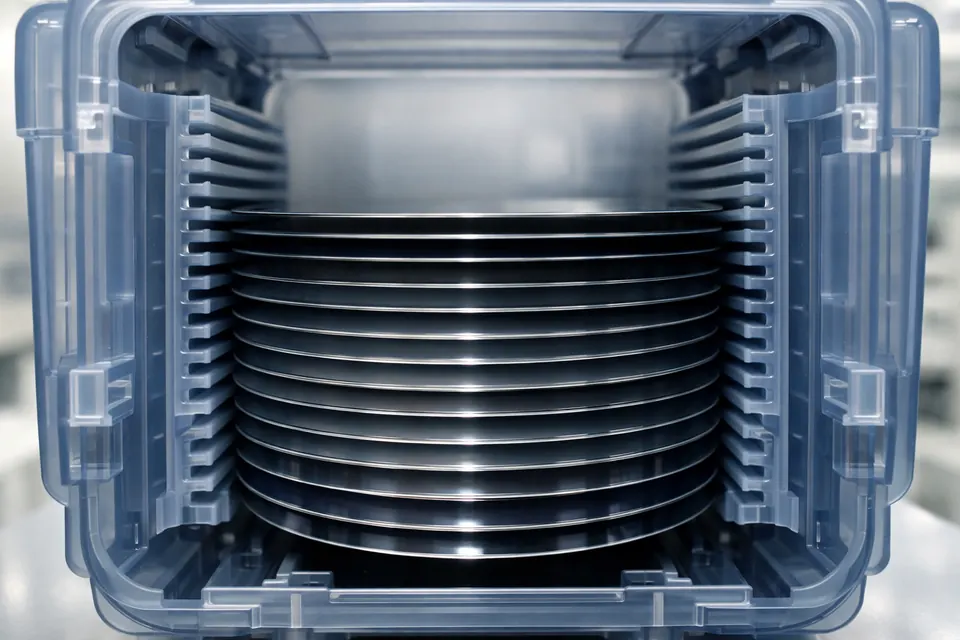
문을 뗀 FOUP 안쪽 — 양옆 빗살 홈에 웨이퍼가 수평으로 한 장씩 꽂혀 있다
(생성 이미지) 문을 뗀 FOUP — 양옆 빗살 홈에 한 장씩, 위쪽 몇 칸은 비어 있다.
1
25칸 · 간격 10 mm 300 mm 웨이퍼를 빗살 홈에 한 장씩 눕힙니다. 시뮬은 5칸으로 줄였습니다.
2
RFID 태그 FOUP 마다 ID 가 있어, 어떤 로트·공정 이력인지 장비가 읽습니다.
3
질소 퍼지 포트 보관 중 내부를 질소로 채워 자연산화·수분을 막습니다.
4
기구 표준 25슬롯 · 핸들 · 도어 위치가 규격화되어 회사가 달라도 맞습니다.
왜 중요 — FOUP 이 "웨이퍼 신분증"을 들고 다니므로 잘못된 로트 투입을 막습니다.
03 · 개요

FOUP을 여는 일이 왜 정교한가

오염을 막으며 연다

문을 여는 순간에도 바깥 공기가 웨이퍼에 닿으면 안 됩니다. 그래서 순서가 엄격합니다. FOUP 안은 장비의 EFEM 과 곧바로 이어지는데, EFEM 은 천장 필터(FFU)로 깨끗한 공기를 위에서 아래로 불어 넣고 바깥보다 압력을 조금 높게 유지합니다.

목록을 먼저 만든다

꺼내기 전에 어느 칸에 무엇이 있는지 알아야 헛손질과 사고를 막습니다. 로봇에게는 눈이 없습니다 — 매핑 목록이 그 눈입니다.

이 강의 — 도킹·개방·매핑의 원리와, 매핑이 틀리는 경우, Door 인터록을 봅니다.
04 · 순서

반드시 세 단계로만 열립니다

① Docking PORT FOUP 핀에 안착·클램프 ② Door Open 문 개방 ↓ FOUP·장비 문 동시 ③ Mapping 센서가 25칸 스캔 → 목록
순서 위반은 거부 — 도킹 전 개방은 ALM-305, 문 닫힌 채 매핑은 ALM-307, 문 닫힌 채 FOUP 으로 Extend 는 Door 인터록 ALM-301. 닫을 때는 거꾸로 — Retract → Door Close → Undock.
05 · 도킹

Docking — 항상 같은 자리에 놓기

위에서 본 스테이지 핀 1핀 2핀 3 세 점 = 한 자리 앞
핀 세 개가 FOUP 바닥의 홈 세 개에 들어간다 (키네마틱 커플링)
1
정렬 핀 — 세 개인 이유 점 세 개는 평면 하나를 딱 정합니다. 네 개면 하나가 뜰 수 있습니다. 그래서 FOUP 은 매번 같은 위치·같은 기울기로 앉습니다.
2
클램프 고정 흔들리지 않게 잠급니다.
3
포트 쪽으로 전진 실제 장비는 스테이지가 FOUP 을 장비 벽까지 밀어 문끼리 맞붙입니다. 시뮬은 이것을 Docking 버튼 하나로 묶었습니다.
!
어긋나면 매핑·Pick 좌표가 전부 틀어집니다.
기억 — 도킹이 이 스테이션의 "0점". 여기가 정확해야 뒤가 정확합니다.
06 · 개방

Door Open — 두 문을 함께

1
래치 해제 포트 도어의 열쇠(래치 키)가 FOUP 문에 들어가 돌아가며 잠금을 풉니다.
2
붙잡아 뒤로 포트 도어가 FOUP 문을 붙잡은 채 장비 안쪽으로 뺍니다. 두 문이 한 몸으로 움직입니다.
3
아래로 내림 문을 아래로 내려 로봇 진입 경로를 엽니다. 실제 장비는 문이 내려가는 동안 매핑까지 하는 경우가 많습니다 — 시뮬은 버튼을 나눴습니다.

동시 개방

FOUP 문과 장비 문이 맞물려 함께 열려, 그 사이로 외기가 들어갈 틈이 없습니다.

문이 열렸다는 신호가 있어야

센서 탭의 Door Sensor 가 OPEN 이어야 FOUP 쪽 Extend 가 허가됩니다. 아니면 ALM-301 Door Interlock. 반대로 팔이 FOUP 안에 있으면 문을 닫을 수도, FOUP 을 내릴 수도 없습니다 — ALM-306.

핵심 — "문이 열렸다"는 신호가 있어야 다음이 허가됩니다. 실습에서 ALM-301 을 직접 재현해 봅니다.
07 · 3xx 문 계통

Load Port 가 거부하는 동작

코드언제왜 막나
ALM-305Docking 전에 Door OpenFOUP 문과 포트 문이 맞붙지 않았다 — 열면 외기가 들어간다
ALM-307문이 닫힌 채 Mapping센서가 FOUP 안을 볼 수 없다
ALM-301문이 닫힌 채 FOUP 으로 Extend팔이 닫힌 문에 부딪힌다 — Door Interlock
ALM-306팔이 FOUP 안에 있는데 Door Close · Undock문이 팔을 친다
ALM-301 을 띄우려면 먼저 Initialize · Home 이 되어 있어야 합니다. 안 했으면 1xx(101 · 102)가 먼저 막습니다 — 장비는 앞 조건부터 차례로 검사하고, 처음 걸린 것 하나만 알려 줍니다.
08 · 매핑 원리

25칸을 하나씩 잡지는 않습니다 — 한 번 훑어 목록을 만든다

위에서 본 모습 빛이 웨이퍼 앞 가장자리를 가로지른다 투광수광 열린 포트 (앞) 센서를 위→아래로 내리며 본 신호 높이신호 (가림) Slot 1Slot 2Slot 3Slot 4Slot 5 있음 두 장? 없음
가려진 높이 = 어느 칸 · 가려진 폭 = 몇 장
1
수직 스캔 투광·수광 한 쌍이 위아래로 한 번 지나며, 슬롯 높이마다 빛이 가려지는지 봅니다(6강 투과형 광 센서).
2
있음 / 없음 / 이상 가려진 높이로 칸을, 가려진 폭으로 장수를 봅니다. 폭이 두 배면 겹침(Double), 슬롯 사이 높이에서 가리면 걸침(Cross).
3
목록화 "1·2·3 있음, 4·5 비었음" 형태로 기록합니다.
09 · 매핑 = 계획

목록이 곧 계획입니다

있는 칸만, 정해진 순서로

"1·2·3번에 있음, 4·5번 비었음" — 이 목록으로 Pick 순서를 정합니다. Z 를 어느 칸에 맞출지도 목록이 정합니다.

Place 할 빈 칸도 목록에서

공정을 마친 웨이퍼를 FOUP 에 되돌릴 때도, 이미 찬 칸에 놓으면 이중 적재 — ALM-505. 빈 칸도 목록이 알려 줍니다.

왜 먼저 매핑? 빈 칸을 Pick 하려는 헛수고와 알람을 막기 위해서입니다 — 웨이퍼 없는 칸에서 Pick 하면 ALM-502(그 위치 Presence OFF). 있는 칸만 정확히 집습니다.
10 · 오류

Mapping Error — 목록과 현실이 다를 때

정상 Cross · 두 칸 걸침 Double · 한 칸 2장 Protrude · 튀어나옴
유형상태위험
Cross두 칸에 걸침Pick 시 충돌 · 파손
Double한 칸 두 장이중 파지 · 낙하
Protrude덜 들어감 (앞으로 튀어나옴)위치 이탈 · 포트 도어나 팔과 충돌
11 · 검증

매핑을 믿되, 확인하라

이중 확인

매핑 목록과 실제 슬롯 상태를 비교해 불일치를 잡습니다. 이런 상태는 Pick 전에 걸러야 합니다.

불일치 처리

어긋나면 재매핑하거나 해당 칸을 건너뜁니다. 원인을 모르면 그 FOUP 은 작업을 멈추고 보고합니다 — 틀린 목록으로 계속하면 사고가 납니다.

신호가 틀리는 원인

웨이퍼가 비스듬히 꽂혔거나(Cross), 센서 렌즈가 오염됐거나 광축이 틀어진 경우입니다(6강 고장 모드).

SLOT매핑 신호실제 웨이퍼
1감지W1
2감지W2
3없음W3
4없음없음
5없음없음
시뮬레이터 Load Port 탭의 표 — 신호와 실제가 다른 줄은 빨갛게 뜹니다 (훈련 ③ 중에는 실제 열이 가려집니다)
시뮬레이터가 재현하는 것 — 한 칸의 신호가 뒤집히는 불일치(있음 ↔ 없음)입니다. Cross · Double · Protrude 의 모양 자체는 재현하지 않습니다.
12 · 표준

왜 어느 FOUP이든 맞물릴까 — SEMI 표준

표준정하는 것이 강의에서
SEMI E47.1300 mm FOUP 의 치수 · 슬롯 25칸 · 문 위치FOUP
SEMI E57FOUP 바닥 홈과 스테이지 핀의 위치 (키네마틱 커플링)Docking
SEMI E15.1Load Port 의 높이 · 개구부 · 도어 동작Door Open
SEMI E84반송장치와 장비가 FOUP 을 주고받는 신호 약속다음 장
SEMI E99FOUP ID(RFID) 를 읽고 쓰는 방식FOUP
그래서 — 회사가 달라도 같은 Load Port 에 맞습니다. 시뮬은 단순화 — 25칸을 5칸으로 줄였지만 순서·판정 논리는 실장비와 같습니다.
13 · 핸드셰이크

반송장치와 장비의 약속 (E84)

천장 레일의 반송차가 벨트로 FOUP 을 장비 앞 스테이지로 내리는 모습
(생성 이미지) 천장 반송차(OHT)가 FOUP 을 Load Port 로 내리는 중. 실물과 세부가 다를 수 있습니다.
#누가신호 · 뜻
1OHTVALID · CS_0 "이 포트에 주려고 한다"
2장비L_REQ "받을 수 있다" (포트가 비었다)
3OHT → 장비TR_REQ → READY "옮겨도 되나" → "준비됨"
4OHTBUSY 내리는 중 → COMPT 끝

왜 표준

회사가 달라도 이 약속이 같아 어떤 반송장치·장비끼리도 안전하게 인계됩니다.

안전 — 준비 안 된 장비에 FOUP 을 떨어뜨리는 사고를 신호로 원천 차단. 시뮬레이터에는 없는 현장 개념입니다.
14 · 흔한 실수

Load Port에서 자주 나는 문제

증상코드원인 · 조치
FOUP 으로 Extend 거부ALM-301Door 미개방 → Load Port 탭에서 Door Open
Door Open 거부ALM-305Docking 을 안 했다
Mapping 거부ALM-307문을 안 열었다
Door Close · Undock 거부ALM-306팔이 FOUP 안 → Retract 먼저
Pick 거부ALM-502빈 칸 겨냥 — 매핑 목록을 안 봤거나 Z 가 다른 칸
매핑 결과 이상—웨이퍼 삐뚤어짐(Cross) · 센서 오염 → 표에서 빨간 줄 확인(훈련 ③에서는 도면의 FOUP 과 대조)
공통 — 순서(도킹 → 개방 → 매핑, 닫을 때는 Retract → 닫기 → 내리기)를 지키면 대부분 예방됩니다.
15 · 실습 준비

시뮬레이터 화면 지도 — 7강에서 쓰는 곳

어디여기서 하는 일
Load Port 탭Docking/Undock · Door Open/Close · Mapping, 그리고 매핑 신호 vs 실제 표
수동조작 탭Initialize · Home · Extend — ALM-301 재현용
센서 모니터Door Sensor OPEN/CLOSE · Slot Mapping "1 2 3 - -"
도면의 FOUP눌러서 실물 설명 보기 — 미션 ③
훈련 탭드릴 3개 — 지시만 뜨는 곳

표 읽는 법

SLOT · 매핑 신호 · 실제 웨이퍼 세 줄을 나란히 봅니다. 매핑 전에는 신호 칸이 "—", 매핑 뒤에는 "감지 / 없음". 빨간 줄이 신호와 실물이 다른 칸입니다. 단, 훈련 ③ 중에는 실제 열과 빨간 표시가 가려집니다 — 표의 신호와 도면 FOUP 에 그려진 웨이퍼를 직접 세어 비교해야 합니다. 현장에서도 표가 답을 알려 주지 않습니다.

기억할 것 — 센서 탭의 Slot Mapping 은 신호만 보여 줍니다. 실물과 비교하려면 Load Port 탭 표를 봅니다.
16 · 실습 미션

7강에서 직접 해볼 것

1
Door 인터록 확인 Initialize · Home 뒤, 문 닫힌 채 FOUP 으로 Extend → ALM-301.
2
정상 순서 수행 Docking → Door Open → Mapping.
3
결과 비교 도면의 FOUP 을 눌러 실물을 보고, Load Port 탭 표에서 매핑 신호와 실제를 대조.
4
훈련 탭 3개 ① 장착·해제 순서 · ② 매핑 판독 · ③ 신호와 실물이 다를 때.
완료 기준 — 세 항목과 훈련 3개를 통과하면 7강 종료. 훈련 ②③은 슬롯 배치가 매번 바뀝니다. 외워서는 못 풀고 직접 매핑해 읽어야 합니다.
17 · 훈련

드릴 3개 — 무엇을 보는 훈련인가

드릴완료 조건제한무엇을 보는가
① 장착과
해제 순서
Docking → Door Open → Mapping → Door Close → Undock 을 순서대로조작 수 기록열 때와 닫을 때의 순서
② 매핑 판독감지된 슬롯 번호(예: 1,3,4)와 빈 칸 수를 적는다오답 2회까지표를 읽어 목록을 만드는 눈
③ 신호와 실물이
다를 때
신호가 틀린 슬롯 번호와 그 칸의 실제 상태(있음/없음)오답 2회까지신호를 믿되 확인하는 습관

②③에서 막히는 곳 — "먼저 Mapping 을 실행하세요"

답을 적기 전에 Load Port 탭에서 Docking → Door Open → Mapping 을 해야 합니다. 드릴이 시작될 때 웨이퍼 배치가 새로 정해지니, 이전에 본 표를 기억해 적으면 틀립니다.

정리 · 자가 점검

7강에서 남길 것

1
세 단계 Docking → Door → Mapping. 닫을 때는 거꾸로.
2
매핑 = 계획 있는 칸만 정확히 집는다. 빈 칸도 목록이 알려 준다.
3
믿되 확인 신호와 실물이 다르면 Pick 전에 멈춘다.
4
문 계통 3xx 305 · 307 · 301 · 306 — 앞 조건부터 검사한다.

Q1

매핑을 Pick 보다 먼저 하는 이유는?
→ 빈 칸 Pick(ALM-502)과 이중 적재를 막고, 어느 칸을 어떤 순서로 집을지 계획하려고.

Q2

문을 닫으려는데 ALM-306 이 떴습니다. 무엇을 먼저?
→ 팔이 FOUP 안에 있다. Retract 뒤에 Door Close.

Q3

매핑 신호는 "감지"인데 실제로 비어 있는 칸에서 Pick 하면?
→ ALM-502 — Presence OFF 위치에서 Pick. 목록이 틀린 것.

다음 강 — 8강 종합 실습 1: 1~7강을 이어 FOUP → Load Lock 전 구간을 무알람으로 이송합니다.