종합 실습 1
여기까지 이어서 해보기
이번 실습의 성공 기준
쓰는 탭
수동조작(로봇 · Align) · Load Port(도킹 · 문 · 매핑) · Load Lock(대기측 Gate Valve) · 센서 모니터(확인 신호) · 알람 로그(막혔을 때).
순서표를 옆에
뒤의 20단계 체크리스트를 펴 두고, 각 단계마다 확인 신호를 보고 다음으로 넘어가세요.
이 여정이 벌어지는 장비
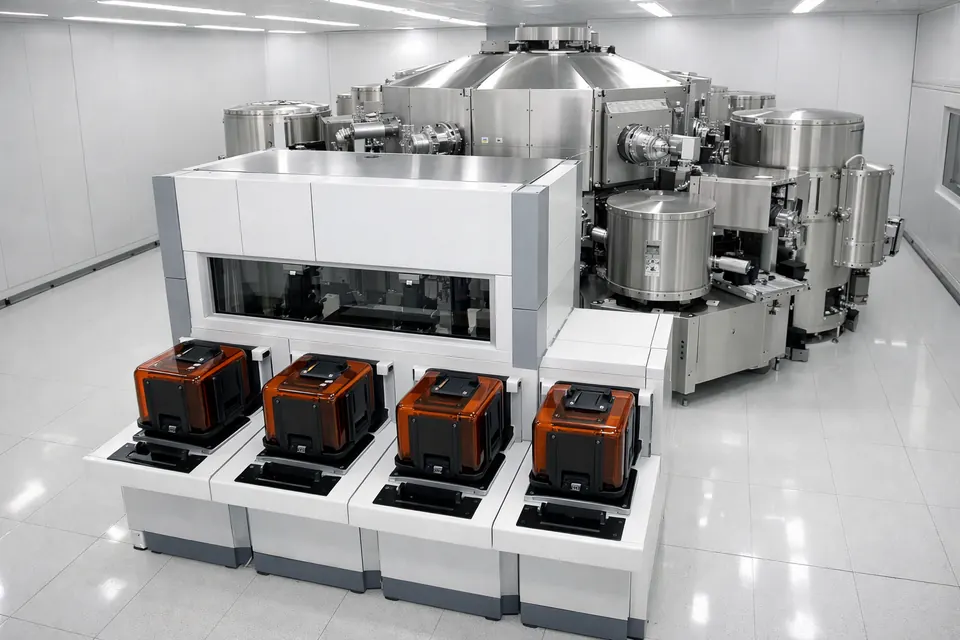
한 장의 여정을 위에서 내려다보기
| 정거장 | 넘겨주는 것 | 그걸 증명하는 신호 |
|---|---|---|
| Load Port | 매핑된 웨이퍼 목록 | Slot Mapping "1 2 3 - -" |
| EFEM | 집힌 웨이퍼 | Wafer Presence (End Effector) W1 |
| Pre-aligner | 방향 맞춘 웨이퍼 | 로그 "정렬 완료 : Notch 0°" |
| Load Lock | 대기압에서 받은 웨이퍼 — 배기는 10강 | 로그 "Place 완료 : W1 → Load Lock" |
왜 "이어서" 해보는가
낱개 ≠ 흐름
각 동작을 따로 할 줄 아는 것과, 끊김 없이 이어서 하는 것은 다른 능력입니다.
인수인계
한 스테이션의 결과(정렬된 웨이퍼)가 다음 단계의 입력이 됩니다. 그 연결을 몸에 익힙니다.
"알람 0"이 왜 목표인가
알람이 났다면
그 지점이 바로 아직 덜 익은 조건입니다. 복습 포인트로 삼습니다. 훈련 ①은 알람 한 번에 그 자리에서 실패하니, 챕터 버튼을 다시 눌러 초기화하고 처음부터 합니다.
시작 전 점검 — 초기 상태 확인
단계별 체크리스트 (1/2) — FOUP 에서 손까지
| # | 어디서 | 동작 | 확인 신호 (센서 탭 · 로그) |
|---|---|---|---|
| 1 | 수동조작 | Initialize | 로그 "초기화 완료. Home을 실행하세요." |
| 2 | 수동조작 | Home | Home Sensor ON |
| 3 | Load Port | Docking | 버튼이 Undock 으로 바뀜 · 로그 "Docking 완료" |
| 4 | Load Port | Door Open | Door Sensor OPEN |
| 5 | Load Port | Mapping | Slot Mapping "1 2 3 - -" |
| 6 | 수동조작 | ▲ Z Up 두 번 (Z3 → Z1) | Limit Sensor "Z = 1 / 5" |
| 7 | 수동조작 | Extend (FOUP) | Home Sensor "전진중" |
| 8 | 수동조작 | Pick | Wafer Presence W1 |
| 9 | 수동조작 | Retract | Home Sensor ON |
| 10 | 수동조작 | Rotate ▶ (Pre-aligner) | Position Sensor "Pre-aligner 정위치" |
단계별 체크리스트 (2/2) — 정렬하고 관문까지
| # | 어디서 | 동작 | 확인 신호 (센서 탭 · 로그) |
|---|---|---|---|
| 11 | 수동조작 | Extend (Pre-aligner) | Home Sensor "전진중" |
| 12 | 수동조작 | Place | Wafer Presence "없음" · 로그 "Place 완료 : W1 → Pre-aligner" |
| 13 | 수동조작 | Align — 끝날 때까지 기다린다 | 로그 "정렬 완료 : Notch 0°" |
| 14 | 수동조작 | Pick | Wafer Presence W1 |
| 15 | 수동조작 | Retract | Home Sensor ON |
| 16 | 수동조작 | Rotate ▶ (Load Lock) | Position Sensor "Load Lock 정위치" |
| 17 | Load Lock | 대기측 Gate Valve 열기 | 로그 "대기측 Gate Valve OPEN" |
| 18 | 수동조작 | Extend (Load Lock) | Home Sensor "전진중" |
| 19 | 수동조작 | Place | 로그 "Place 완료 : W1 → Load Lock" |
| 20 | 수동조작 | Retract | Home Sensor ON — 완료 |
FOUP 열고 첫 웨이퍼 집기 — 1~10단계
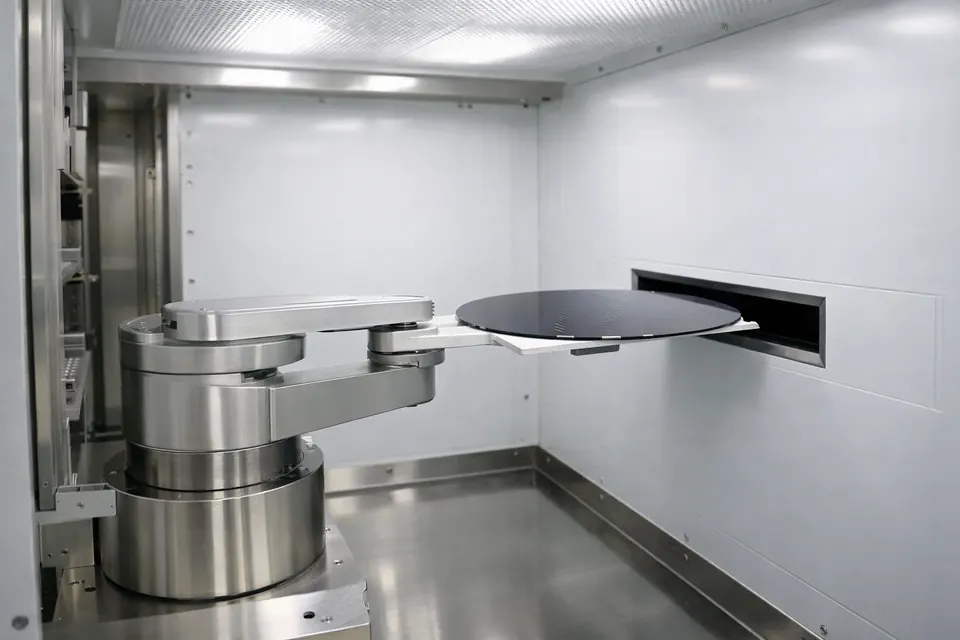
Pre-aligner에서 방향 맞추기 — 11~15단계
정렬 중에 Pick 하면 — ALM-602
정렬대는 도는 동안 웨이퍼를 붙잡고 있습니다. 그 사이에 집으려 하면 거부됩니다. 기다림도 순서의 일부입니다.
빈 정렬대에서 Align — ALM-601
웨이퍼를 올리지 않고 Align 을 누르면 "Pre-aligner에 웨이퍼가 없습니다".
Load Lock까지 안착 — 16~20단계
대기측 밸브가 안 열린다면 — ALM-311
Load Lock 이 대기압이 아닙니다(700 Torr 미만). 시작 상태는 760 Torr 라서 그대로 열리지만, Pump Down 을 눌렀다면 Vent 로 되돌린 뒤 엽니다.
여기서 멈춘다
Pump Down 과 진공측 밸브는 10강입니다. 8강은 웨이퍼를 대기압 Load Lock 에 넣는 데까지입니다.
각 구간의 성공 신호 정리
| 구간 | 확인 신호 | 어디서 보나 |
|---|---|---|
| 준비 | Home ON · Door OPEN · 매핑 목록 | 센서 탭 |
| 대기 Pick | 로봇 손 Wafer Presence 에 웨이퍼 ID | 센서 탭 |
| 정렬 | "정렬 완료 : Notch 0°" | 알람 로그 탭 (정보 줄) |
| 관문 | "대기측 Gate Valve OPEN" → "Place 완료 : → Load Lock" | 알람 로그 탭 |
| 복귀 | Home ON · 알람 0 | 센서 탭 · 상태줄 |
알람별 빠른 대응표
| 알람 | 의미 | 조치 |
|---|---|---|
| ALM-101 · 102 | Initialize · Home 안 함 | Initialize → Home |
| ALM-201 · 202 | 편 채 회전 · Z 이동 | Retract 후 이동 |
| ALM-203 | 팔을 안 뻗고 Pick/Place | Extend 먼저 |
| ALM-301 · 305 · 307 | 문 닫힘 · 도킹 전 개방 · 문 닫힌 채 매핑 | Docking → Door Open 순서 |
| ALM-303 | 대기측 Gate Valve 닫힘 | Load Lock 탭에서 대기측 밸브 열기 |
| ALM-401 | Z 한계 넘음 | Z1 에서 ▲, Z5 에서 ▼ 금지 |
| ALM-502 · 504 | 빈 곳에서 Pick · 빈손으로 Place | 매핑 목록 · Z · Presence 확인 |
| ALM-602 | 정렬 중 Pick | "정렬 완료"를 기다린다 |
알람이 뜨면 — 빠른 점검표
| 증상 | 먼저 볼 것 |
|---|---|
| Extend 가 거부됨 | Door 열렸나 · 대기측 밸브 열렸나 · θ 정위치인가 |
| 회전이 거부됨 | 팔이 편(Extend) 상태인가 |
| Pick 이 거부됨 | 빈 슬롯을 겨냥했나 · 팔을 뻗었나 · 정렬 중인가 |
| 정렬 미션이 안 체크됨 | "정렬 완료" 로그가 떴나 |
스스로 묻는 3가지
1. 지금 어느 정거장? 현재 상태를 먼저 특정.
2. 완료 신호가 떴나? 이전 단계가 진짜 끝났는지.
3. 다음 조건은 충족? 문 · 밸브 · 압력 · 유무를 확인.
같은 일을 더 적은 조작으로
| 경로 | 조작 수 |
|---|---|
| 체크리스트 그대로 (Slot 1, 마지막 Retract 포함) | 21 |
| 시작 위치 Z3 의 W3 를 그대로 집기 (Z 이동 0) | 19 |
| + 마지막 Retract 생략 (훈련 ②는 Place 에서 끝) | 18 — 최단 |
| 허용 | 34 |
조작이 새는 곳
· 반대 방향으로 한 칸 더 돈 회전
· 필요 없는 Z 이동 — 어느 칸을 집을지 먼저 정한다
· Align 뒤 Retract 했다가 다시 Extend — 정렬 중에도 팔은 뻗은 채 기다려도 된다
· 알람 뒤의 되돌리기 — 훈련 ②도 알람 0 이 조건이다
드릴 2개 · 미션 — 무엇을 보는가
| 드릴 | 완료 조건 | 제한 | 기록 |
|---|---|---|---|
| ① 전 구간 무알람 완주 | Mapping → 정렬 → Load Lock 이송 → 팔을 넣고 Home ON | 알람 0 | 시간 |
| ② 더 적은 조작 | Mapping → 정렬 → Load Lock 이송 | 조작 34회 · 알람 0 | 조작 수 |
학습 탭 미션 5개
Mapping 완료 · Pre-aligner 정렬 · Load Lock 이송 · 알람 0건으로 완료 · 훈련 2개. 알람이 한 번이라도 나면 "알람 0건" 미션은 챕터를 다시 눌러 초기화해야 체크됩니다.
8강에서 남길 것
Q1
Load Lock 앞에서 Extend 가 ALM-303 으로 거부됐습니다. 무엇을 빠뜨렸나요?
→ Load Lock 탭의 대기측 Gate Valve 열기.
Q2
Align 을 누르자마자 Pick 했더니 거부됐습니다. 왜?
→ 정렬 중(ALM-602). "정렬 완료" 로그를 기다린다.
Q3
대기측 밸브를 열려면 Load Lock 은 어떤 상태여야 하나요?
→ 대기압(700 Torr 이상). 아니면 ALM-311.