로봇및센서실습 · 반도체장비전공 · CHAPTER 9
정렬
EFEM Robot과 Pre-aligner
웨이퍼에도 위아래(방향)가 있습니다. 공정 패턴이 그 방향에 맞아야 하므로,
이송 도중 중심과 Notch를 규격에 맞춥니다.
이 강의 — 왜 정렬하는지, Notch가 무엇인지,
Pre-aligner가 어떻게 방향을 잡는지 봅니다.
01 · 왜
Pre-aligner — 웨이퍼에도 위아래가 있습니다
1
패턴은 방향을 탄다 공정에서 새기는 회로는 웨이퍼 방향 기준으로 정렬돼야 합니다.
2
Notch가 기준 가장자리의 홈(Notch)이 "12시" 같은 기준 방향을 나타냅니다.
3
이송 중 한 번 맞춘다 챔버에 넣기 전에 방향을 규격각으로 돌려둡니다.
한 줄 — 정렬 = 중심(Centering) + 방향(Orientation)을 규격에 맞추는 일.
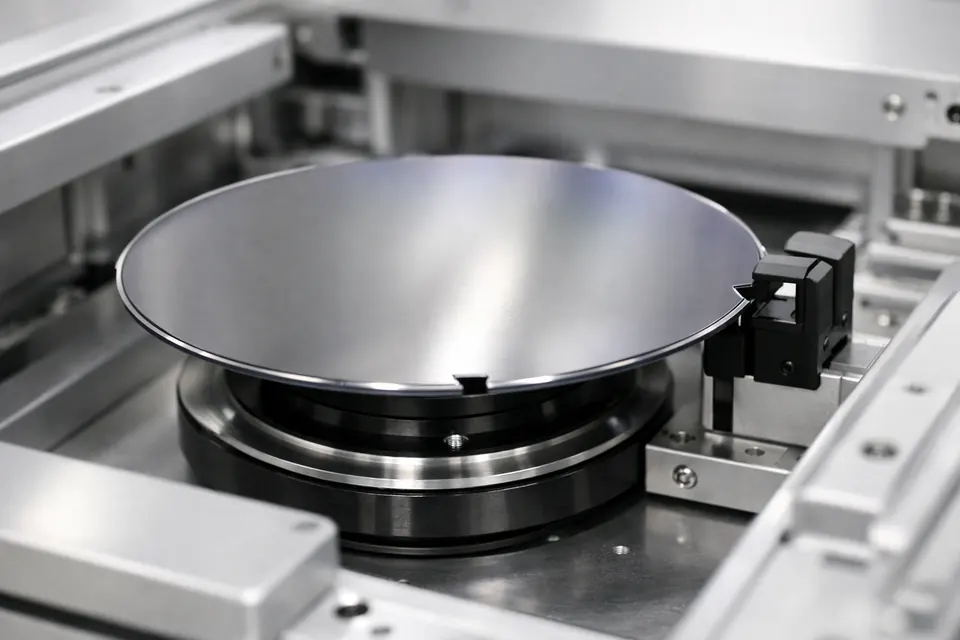
개념 · Notch
Notch — 웨이퍼의 12시 표식
가장자리의 홈
웨이퍼 테두리의 작은 V홈. 결정 방향과 기준 방향을 나타냅니다.
Flat에서 Notch로
작은 웨이퍼는 직선 절단면(Flat)으로 표시해 면적 손실이 컸습니다. 300mm는 작은 홈(Notch) — 손실 최소, 정밀 정렬 가능. 웨이퍼가 커지고 비싸지며 "한 칩이라도 더"가 중요해진 결과입니다.
개념 · 결정방위
Notch는 결정 방향을 가리킨다
단결정 웨이퍼
웨이퍼는 하나의 결정. 결정에는 방향이 있고, 공정·소자 특성이 그 방향에 의존합니다.
Notch = 기준
Notch가 그 결정 방향의 표식이라, 모든 장비가 같은 기준으로 방향을 잡습니다.
그래서 — 방향 정렬은 미관이 아니라 소자 특성·수율의 문제입니다.
02 · 어떻게
중심 잡고, 방향 돌리고
1
Centering Pick 때 살짝 치우쳐 집힌 웨이퍼의 중심 오차를 회전 중 가장자리로 계산해 보정합니다. 중심이 맞아야 다음 스테이션에 정확히 놓입니다.
2
Notch 탐지 웨이퍼를 돌리며 센서로 Notch 위치를 찾습니다.
3
규격각 정렬 Notch를 0°(또는 지정각)로 회전시켜 멈춥니다. 각도 오차가 작아야 후속 패턴이 겹칩니다.
03 · 오차
방향이 틀리면 — 오버레이 불량
1
수십 층 정합 웨이퍼는 층마다 패턴을 겹쳐 만듭니다. 방향·중심이 조금만 틀려도 위·아래층이 어긋납니다(오버레이 오류).
2
허용치 초과 = 불량 어긋난 정도가 허용치를 넘으면 회로가 이어지지 않습니다.
3
재작업 불가 이미 식각·증착된 층은 되돌릴 수 없어 대량 불량이 됩니다.
그래서 정렬은 "있으면 좋은" 게 아니라 수율을 지키는 필수 정거장입니다. 이송이 방향까지 책임집니다.
개념도 — 실제 허용 오차는 나노미터 단위입니다.
04 · 시뮬레이터
Place → Align → Pick — 시뮬레이터에서의 정렬
1
Place Move Aligner → Extend → Place → Retract. 웨이퍼가 정렬대에 올라갑니다.
2
Align 가까운 쪽으로 돌려 Notch를 0°로(초당 160°, 길어야 1초 남짓).
3
완료 확인 로그 [S] ALIGN "정렬 완료 : Notch 0°, 중심오차 보정." 웨이퍼 색이 밝아집니다.
4
다시 Pick Extend → Pick → Retract. 정렬된 웨이퍼는 Load Lock으로(10강).
정렬된 웨이퍼는 색으로 구분됩니다 — 훈련 ②가 이 장수를 셉니다.
05 · 센서
정렬은 어떤 센서로 하나
1
가장자리 센서 회전 중 테두리 위치를 읽어 중심·Notch 계산.
2
각도(엔코더) 회전량을 정밀 측정.
연결 — 6강 센서의 위치·엔코더 개념이 여기서 쓰입니다.
06 · 흔한 문제
정렬에서 자주 나는 문제
| 증상 · 코드 | 원인 | 대응 |
|---|---|---|
| ALM-601 Align 거부 | 정렬대가 비어 있음 | 먼저 Place |
| ALM-602 Pick 거부 | 정렬이 아직 도는 중 | "정렬 완료" 로그 뒤 Pick |
| ALM-505 Place 거부 | 정렬대에 이미 웨이퍼가 있음 (Double Place) | 있던 웨이퍼를 먼저 치우기 |
| ALM-502 Pick 거부 | 빈 정렬대에서 Pick | Presence 확인 |
| Notch 못 찾음 (실장비) | 웨이퍼 미안착 · 센서 오염 | 다시 안착 후 재정렬 |
| 중심 오차 큼 (실장비) | Pick이 많이 치우침 | Pick 자세 · 티칭 점검 |
대응 — 정렬대는 한 번에 한 장. 놓고 → 돌고 → 끝나야 집는다.
실습 미션
9강에서 직접 해볼 것
1
Pre-aligner에 Place 웨이퍼를 정렬대에 올린다.
2
Align 실행 Notch를 0°로 맞춘다.
3
다시 Pick 정렬된 웨이퍼를 집어 다음 단계로.
4
훈련 탭 2개 ① 정렬 한 바퀴 · ② 세 장 모두 정렬.
완료 기준 — 재-Pick까지 성공하고 훈련 2개를 통과하면 9강 종료.
②에서 어떤 순서가 빠른지 손으로 느껴 두면, 12강에서 같은 일을 프로그램으로 쓸 때 바로 이어집니다.
정리 · 자가 점검
9강에서 남길 것
1
Notch=방향 웨이퍼의 기준 방향 표식.
2
중심+방향 Pre-aligner가 둘 다 맞춘다.
3
놓고 · 돌고 · 끝나야 집는다 Place → Align → "정렬 완료" → Pick.
Q1 · Q2 · Q3
① 정렬을 건너뛰면 공정에서 무슨 문제가? → 오버레이 오류, 되돌릴 수 없는 불량.
② 정렬이 도는 중에 Pick 하면? → ALM-602, "정렬 완료" 뒤에.
③ 빈 정렬대에서 Align을 누르면? → ALM-601.
다음 강 — 10강 Load Lock: 대기와 진공을 잇는 압력 전환을 다룹니다.