로봇및센서실습 · 반도체장비전공 · CHAPTER 11
진공 이송
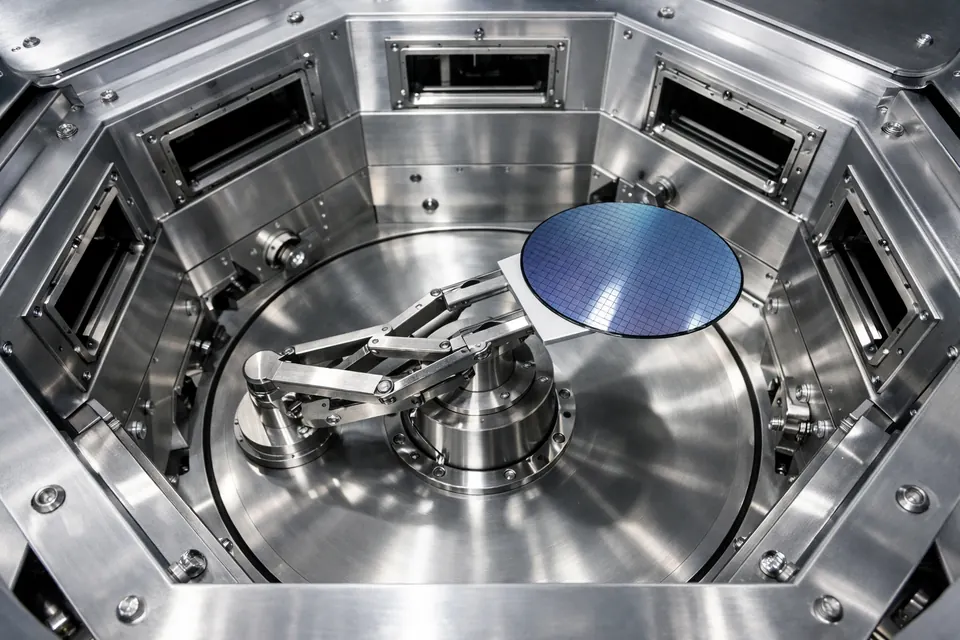
Vacuum Robot과 Process Chamber
Load Lock을 넘으면 진공의 세계입니다.
대기 로봇과 다른 진공 이송 로봇이 웨이퍼를 공정 챔버로 나릅니다.
이 강의 — 진공 로봇이 왜 다르게 생겼는지,
Load Lock에서 챔버까지 어떻게 넘기는지 봅니다.
01 · 다른 로봇
진공 로봇은 구동부가 밖에 있습니다
1
왜 밖에? 진공 안에서는 윤활유가 증발해 웨이퍼를 오염시키고, 대류가 없어 모터 열이 빠져나가지 못합니다.
2
자력 전달 모터·베어링은 진공 밖에 두고, 자석으로 힘만 안으로 전달해 팔을 움직입니다.
3
내열 재질 End Effector도 고온·진공을 견디는 재질을 씁니다.
한 줄 — "오염과 발열을 피하려고 구동부를 진공 밖에 두는 것"이 진공 로봇의 가장 큰 특징입니다.
개념 · 커플링
자석으로 힘을 넘긴다 — 마그네틱 커플링
1
벽 너머로 진공 벽을 사이에 두고 바깥 자석이 돌면 안쪽 자석이 따라 돕니다.
2
밀봉 유지 축이 벽을 관통하지 않아 회전 씰에서 새는 누설이 없습니다.
| 진공의 문제 | 설계 답 |
|---|---|
| 윤활유 증발 → 오염 | 구동부를 밖에 · 무윤활 재질 |
| 대류 없음 → 모터 발열 | 모터를 대기 쪽에 두어 냉각 |
| 축 관통 → 누설 | 자석으로 벽 너머 전달 |
축은 벽을 뚫지 않고, 자력선만 벽을 지나갑니다.
02 · 손
진공용 End Effector — 흡착을 못 쓴다
내열 재질
고온 공정 근처를 오가므로 세라믹 등 내열·저오염 재질을 씁니다.
지지 방식
대기 로봇의 진공 흡착은 "주변 공기압이 웨이퍼를 눌러 주는" 원리라 진공 안에서는 힘이 생기지 않습니다. 그래서 마찰 패드 위에 얹거나 가장자리 걸림(edge grip)으로 잡습니다.
결과 — 붙잡는 힘이 약하므로 진공 로봇은 대기 로봇보다 가감속을 부드럽게 합니다. 축은 여전히 R·θ·Z, 리듬(접고·돌고·펴고)도 같습니다.
02 · 넘기기
Load Lock에서 챔버까지 — 시뮬레이터 순서
1
Load Lock Pump Down 웨이퍼를 넣고 대기측 밸브를 닫은 뒤 1.0E-2 Torr까지 배기.
2
TM 밸브 개방 1 Torr 이하여야 열립니다(아니면 ALM-314).
3
로봇 전환 + Initialize → Home 수동조작 탭에서 Vacuum Robot을 선택. 진공 로봇은 따로 초기화·원점 복귀해야 합니다(아니면 ALM-101 / 102).
4
Load Lock에서 Pick Move Load Lock → Extend → Pick → Retract.
5
챔버에 Place Move PM1 또는 PM2 → Extend → Place → Retract. 놓는 순간 공정 시작.
대기 로봇과 리듬은 같다 — 접고·돌고·펴고. 달라진 것은 환경(진공)과 목적지(공정 챔버)입니다.
개념 · 흐름
대기와 진공, Load Lock에서 손을 바꿔 잡는다
릴레이 — 두 로봇은 같은 공간에 동시에 손을 넣지 않습니다. 한쪽 밸브가 열려 있을 때 다른 쪽은 반드시 닫혀 있으므로(ALM-312 / 315), 인계는 늘 "놓고 → 압력 전환 → 집기" 순서입니다. 돌아올 때는 정확히 거꾸로(Vent).
03 · 클러스터
하나의 허브, 여러 챔버
클러스터 툴
Transfer Chamber를 중심으로 Load Lock과 여러 공정 챔버(PM)가 방사형으로 붙습니다. 한 로봇이 웨이퍼를 여러 챔버로 분배합니다.
장점
한 번 진공에 들어온 웨이퍼가 여러 공정을 진공을 깨지 않고 연속 처리합니다.
시뮬레이터 — 진공 로봇의 목적지는 Load Lock(왼쪽) · PM1(위) · PM2(아래) 세 곳입니다.
05 · 목적지
Process Chamber — 놓는 순간 공정이 시작된다
1
Place 챔버에 놓으면 레시피가 바로 돕니다. PM1 10초, PM2 22초.
!
공정 중 반출 금지 도는 동안 Pick 하면 ALM-601 "공정 진행 중 — 남은 n초".
2
완료 로그 "공정 완료 : W1 — 반출할 수 있습니다." 이후 Pick으로 꺼냅니다.
!
이미 웨이퍼가 있는 챔버에 또 놓으면 ALM-505 Double Place.
개념도 — 시뮬레이터 화면을 단순화했습니다.
개념 · 스케줄링
어느 챔버로 먼저 보낼까 — 긴 쪽 먼저
1
비는 챔버 우선 준비된 PM으로 보내 로봇이 기다리지 않게.
2
오래 걸리는 챔버를 먼저 22초짜리 PM2를 먼저 채우면, 그 사이 PM1(10초)이 끝납니다.
!
반대로 하면 둘째 장이 들어간 뒤 PM2의 22초를 통째로 기다립니다.
연결 — 이 판단이 훈련 ③의 기록 시간으로 드러나고, 15강 과제 ③ 처리량(두 장 겹쳐 돌리기)에서 프로그램으로 다시 만납니다.
같은 두 장, 순서만 바꿔도 끝나는 시각이 달라집니다.
06 · 흔한 문제
진공 이송에서 자주 나는 알람
| 코드 | 상황 | 고칠 것 |
|---|---|---|
| ALM-101 / 102 | 진공 로봇으로 전환만 하고 바로 움직임 | 진공 로봇도 Initialize → Home |
| ALM-314 | 배기가 끝나기 전 TM 밸브 열기 | Pump Down 완료(1 Torr 이하) 확인 |
| ALM-304 | TM 밸브를 안 열고 Load Lock으로 Extend | TM 밸브 먼저 열기 |
| ALM-502 | Load Lock이 비었는데 Pick | EFEM이 웨이퍼를 넣었는지(Load Lock 탭 · 화면) 확인 |
| ALM-601 | 공정이 끝나기 전 챔버에서 Pick | PM Status의 남은 시간 · 완료 로그 확인 |
| ALM-505 | 웨이퍼가 있는 챔버에 또 Place | 다른 챔버로 · 먼저 반출 |
| ALM-316 | 팔이 Load Lock 안인데 TM 밸브 닫기 | Retract 후 닫기 |
대응 — 압력 · Presence · PM Status를 먼저 확인하고, 알람 로그의 코드로 원인을 좁힙니다(14강).
실습 미션
11강에서 직접 해볼 것
1
Load Lock Pump Down 웨이퍼 넣고 배기.
2
진공측 Gate Valve 개방 압력 맞춰 연다.
3
Process Chamber로 이송 진공 로봇으로 PM까지.
4
훈련 탭 3개
① 챔버에는 시간이 걸린다 · ② 두 챔버 동시 가동 · ③ 두 장 처리 시간 재기.
완료 기준 — PM 도착과 훈련 3개를 통과하면 11강 종료.
챔버에는 공정 시간이 있습니다 — PM1은 10초, PM2는 22초.
놓는 순간 레시피가 시작되고 끝나기 전에는 반출할 수 없습니다(ALM-601).
그래서 어느 챔버로 먼저 보낼지가 총 시간을 바꿉니다. 이 판단을 ③에서 시간으로 확인합니다.
정리 · 자가 점검
11강에서 남길 것
1
구동부는 진공 밖 오염·발열 회피, 자력 전달.
2
압력 맞춰 넘긴다 Pump Down 후 Gate Valve, 진공 로봇은 따로 Init/Home.
3
챔버에는 시간이 있다 공정 중 반출은 ALM-601, 긴 챔버를 먼저 채운다.
Q1 · Q2 · Q3
① 진공 로봇의 구동부가 진공 밖에 있는 이유 두 가지는? → 윤활유 증발 오염, 모터 발열.
② Vacuum Robot으로 전환하자마자 Move를 누르면? → ALM-101, 진공 로봇도 Initialize → Home.
③ PM1(10초)·PM2(22초)에 두 장을 넣을 때 어느 쪽을 먼저? → 긴 PM2.
다음 강 — 12강 시퀀스: 지금까지의 이송을 블록으로 엮어 자동 실행합니다.